手动手摇密集柜驱动稳定性如何?实测移动速度与选购指南
手动手摇密集柜驱动系统的机械原理与稳定性基础 手动手摇密集柜的核心驱动力来源于内部的传动链条与齿轮组,其稳定性直接取决于底盘轨道的平行度精度以及主传动轴的同心率。在实际物理结构中,摇把通过方轴连接主传动轴,再经由万向节带动链条,使每一列柜
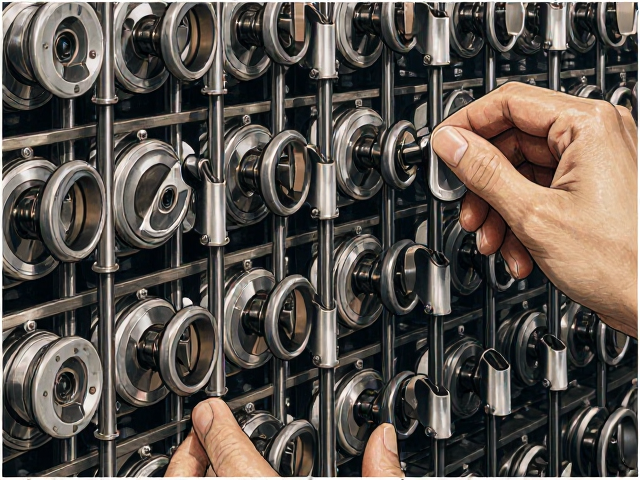
手动手摇密集柜驱动系统的机械原理与稳定性基础 手动手摇密集柜的核心驱动力来源于内部的传动链条与齿轮组,其稳定性直接取决于底盘轨道的平行度精度以及主传动轴的同心率。在实际物理结构中,摇把通过方轴连接主传动轴,再经由万向节带动链条,使每一列柜
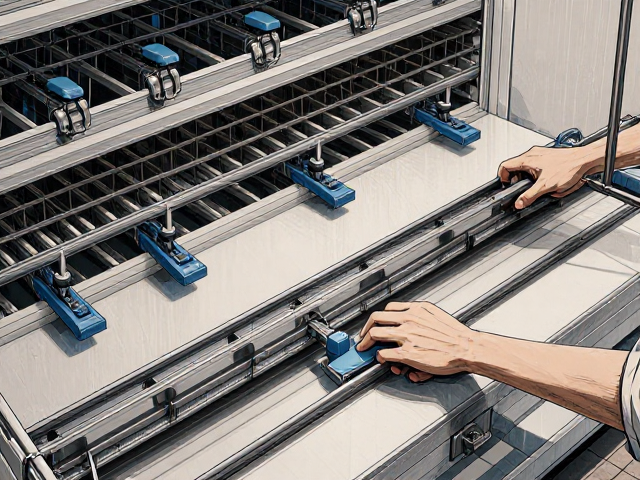
轨道基础清洁与杂物清除 手动手摇密集柜的轨道长期暴露在环境中,容易积聚灰尘、毛发及细小颗粒,这些异物会直接增加推拉开启时的摩擦阻力。清洁时需使用宽头软毛刷或吸尘器,重点处理轨道凹槽内部及两端端头处。对于顽固污渍,可用微湿的无绒布擦拭,随后
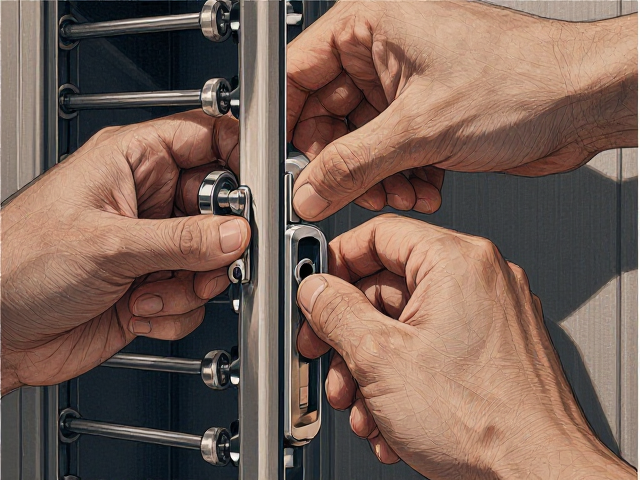
低启动扭矩的核心定义与物理机制 手动手摇密集柜在运行过程中,启动瞬间所需的扭转力矩是衡量其机械传动效率的关键指标,这一指标直接决定了用户在日常高频存取档案时的体力消耗与操作流畅度。低启动扭矩并非指整体运行阻力小,而是特指齿轮、轴承等传动部
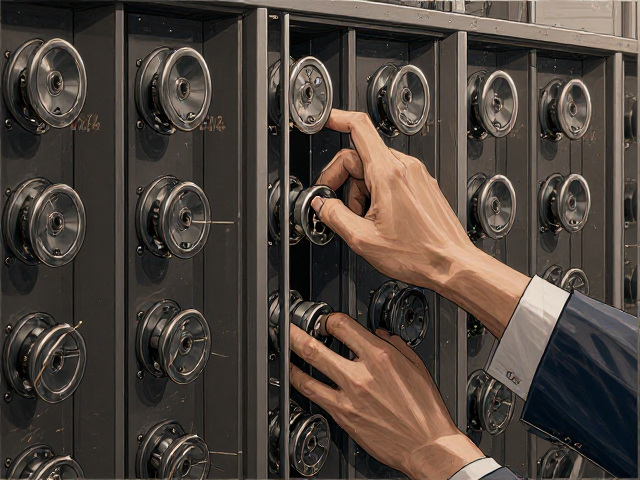
手动手摇密集柜启动扭矩的核心影响因素 手动手摇密集柜在初始推动时感受到的阻力,主要源于底盘轨道与承重轮之间的静摩擦力以及内部传动结构的机械损耗。当柜体处于静止状态时,承重轮与地面轨道接触点存在较大的附着力,此时需要的启动力矩通常高于运行过
红外感应保护机制的工作原理 手动手摇密集柜在运行过程中,红外感应保护模块会定期向轨道前方发射不可见的光束,形成严密的检测区域。当有异物或人员意外进入该检测区间时,红外探头能迅速捕捉到光线反射或遮挡的变化,从而触发控制系统的响应机制。这种设
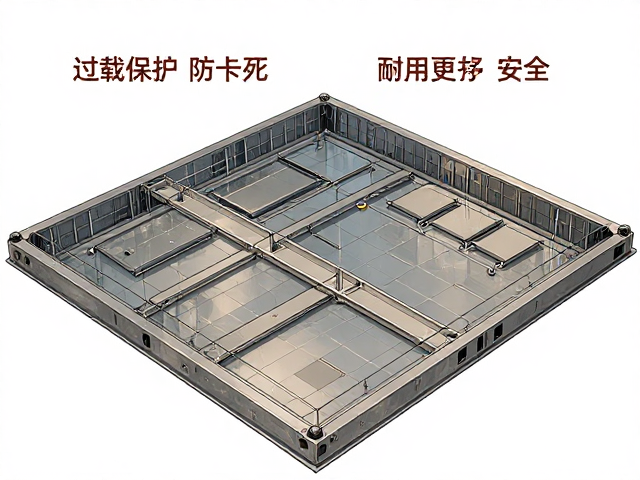
底盘结构设计与承重匹配逻辑 手动手摇密集柜的底盘是整个移动系统的根基,其核心作用在于分散柜体重量并确保在满载状态下轨道运行的平稳性。底盘通常由冷轧钢板冲压成型,经过焊接固定于地面轨道之上,其材质厚度与焊接工艺直接决定了整体结构的稳定性。在
档案室手动手摇密集柜承重能力解析 档案室手动手摇密集柜的承重能力并非单一数值,而是由立柱、轨道、层板以及整体框架结构共同决定的综合指标。在常规配置中,单组密集柜(通常指6-12列)的静态承重能力设计在300公斤至600公斤之间,这一数据主
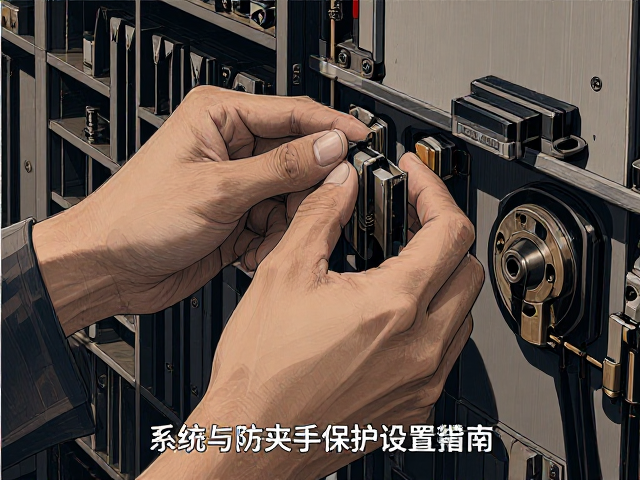
系统初始化与机械结构归零 手动手摇密集柜在投入使用前,必须完成彻底的机械归零程序,这是确保轨道平行度与列位对齐的基础。操作者需先松开每一列侧面的制动锁紧装置,检查底盘轨道上是否有异物卡滞,确认推轮转动灵活无阻力。随后,将所有列架向同一方向
机械防夹手保护机制的核心逻辑 手动手摇密集柜在长期高频使用场景中,防夹手设计是保障操作人员安全的关键环节。传统的密集柜立柱与层板连接处若缺乏严密的防护结构,在摇动把手带动链条传动时,层板与固定架之间可能形成狭窄的挤压空间。一旦操作人员的手
轨道日常清洁与异物清理规范 手动手摇密集柜在长期运行过程中,轨道表面极易积累灰尘、毛发或细小杂物,这些异物若未及时清理,会导致柜体移动卡顿甚至损坏轮子。日常维护时,建议使用干净的软布或吸尘器定期清理轨道槽内的积尘,特别是在干燥多尘的环境中
漏电保护机制的核心逻辑与选型要点 手动手摇密集柜在长期运行中,电气元件老化或线路破损极易引发漏电风险,因此漏电保护器的动作电流与动作时间必须严格遵循国家电气安全规范。通常情况下,人体安全电流阈值设定为30毫安,这意味着保护装置的额定漏电动
机械齿轮传动在密集柜中的核心作用 手动手摇密集柜的核心驱动力来源于内部的机械传动系统,其中齿轮传动扮演着传递扭矩与改变运动形式的关键角色。当用户旋转摇柄时,施加的力通过摇柄轴传递至主齿轮组,这一过程并非简单的线性连接,而是利用不同齿数的齿