机械结构的精密联动与人体工学适配
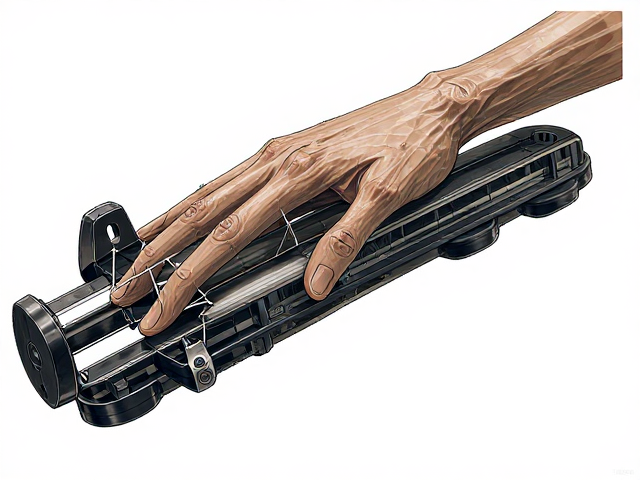
按摩椅扶手的前后调节功能,本质上是机械传动系统与用户体态数据的精准匹配过程。通过内部的滑轨或齿轮传动装置,扶手能够根据使用者的身高、臂长以及坐姿习惯,在水平方向上进行线性位移。这种调节并非简单的物理位移,而是为了确保手臂在放松状态下,肩部、肘部与手腕能自然贴合扶手表面,从而消除因悬空或强行伸展造成的肌肉张力。当扶手位置与用户肩关节活动范围一致时,上半身的力线得以理顺,为后续按摩程序的展开提供稳定的支撑基础。
在实际使用场景中,不同体型特征对扶手位置有着截然不同的需求。对于身高较高或肩部较宽的用户,将扶手向前延伸能够避免手臂过度后缩,防止腋窝神经受到压迫;反之,对于体型娇小或习惯深坐的用户,向后收折扶手能更紧密地贴合躯干,减少身体前倾带来的腰部负担。这种基于生理结构的微调,使得设备不再是僵硬的固定器具,而是能够动态适应用户身体曲线的从属工具,确保每一次接触都建立在舒适与安全的基准之上。
多点位接触设计与压力分散机制
当扶手处于最佳调节位置后,其表面的触感元件与用户手臂形成多点位的接触网络。传统的单一接触点容易造成局部压强过大,导致血液循环受阻或产生不适感,而多点位接触设计则通过分布式的按摩头或缓冲材质,将受力面积最大化。这些接触点通常按照前臂肌肉纹理及神经分布特征进行布局,能够同时覆盖尺神经、桡神经以及肱二头肌与肱三头肌的下端区域。通过分散式的物理接触,原本集中在某一点的揉捏或拍打力度被均匀分摊至整个前臂乃至上臂区域,有效降低了局部组织的承受阈值。
这种分散式接触不仅体现在静态支撑上,更体现在动态按摩过程中。当按摩机芯运作时,多点位接触结构允许压力像水波一样在手臂肌肉群中传递,而非像锥尖一样刺入单一痛点。这种物理特性使得按摩效果能够覆盖从肩胛骨下方延伸至手腕的广阔区域,特别是对于长期使用电脑、手机导致的肩颈僵硬及手臂酸痛,具有显著的缓解作用。通过大面积、低压强、高频互动的接触方式,促进皮下毛细血管扩张,加速乳酸等代谢产物的排出,从而在宏观上实现全身疲劳感的降低。
全身疲劳缓解的连锁效应
手臂作为人体日常活动中最活跃的上肢部分,承担着大量细微且持续的肌肉收缩工作。长时间保持同一姿势,如握持手机或操作鼠标,会导致前臂屈肌群和伸肌群的持续性紧张,进而引发筋膜粘连和局部炎症反应。按摩扶手的前后调节与多点位接触,通过物理干预打破了这种静态紧张状态。当手臂得到充分的支撑与分散式按摩后,局部血液循环加快,肌肉纤维中的微损伤得以修复,这种局部放松会迅速向上传导至肩颈区域,解除因手臂紧张引发的斜方肌代偿性发力,从而形成从手臂到肩颈再到腰背的连锁放松效应。
全身疲劳往往源于局部不适引发的整体姿态失衡。当扶手能够精准适配用户并分散压力时,用户无需刻意维持手臂姿势,身体重心得以重新分布至椅背和坐垫。这种姿态的修正减少了脊柱旁肌肉的持续收缩需求,使核心肌群和背部肌群获得真正的休息机会。通过优化上肢的力学环境,按摩扶手不仅解决了局部的手臂疲劳,更通过改善整体坐姿和受力结构,间接缓解了因长期久坐导致的全身性倦怠感,使使用者在体验结束后感受到从肢体末端到躯干核心的全面舒缓。